
Nidec-Sankyo三协玻璃基板搬运用机器人
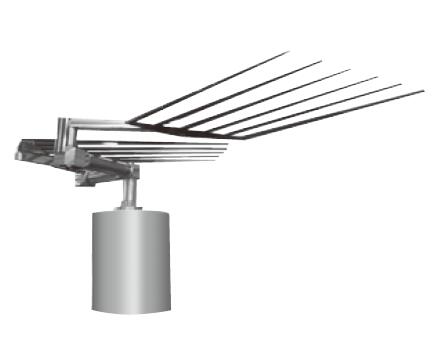
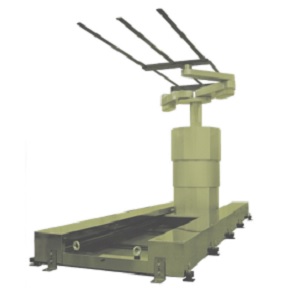
产品名称:
Nidec-Sankyo三协玻璃基板搬运用机器人型号:
R9581、SR8670、SR8673、SR99S5、SR8670、SR8653、SR9145、SR99L1、SR8651、SR9143、SR9183、SR8651、SR9143、SR9148价格:
100000最小起订量:
100000
产品摘要:
液晶・OLED玻璃基板・FO-PLP搬运机器人:R9581、SR8670、SR8673、SR99S5、SR8670、SR8653、SR9145、SR99L1、SR8651、SR9143、SR9183、SR8651、SR9143、SR9148。
- 产品描述
日本电产三协电子-液晶・OLED玻璃基板・FO-PLP搬运机器人:
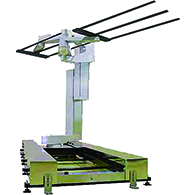
玻璃尺寸(G) 机器人型号 Data sheet 环境(大气/氮气) 真空 特征 G10.5 SR9581 Series ◆ ● SR8670 Series ◆ ● 手臂伸展时旋转轴的旋转半径较小 SR8673 Series ◆ ● 采用滑块驱动方式,直线性能优异 G8.6 SR99S5 Series ◆ ● SR8670 Series ◆ ● 手臂伸展时旋转轴的旋转半径较小 SR8653 Series ◆ ● 采用滑块驱动方式,直线性能优异 G6 SR9145 Series ◆ ● 采用伸缩式结构(应对Z轴比较短的状态) SR99L1 Series ◆ ● 采用支柱式结构(应对Z轴比较长的状态) SR8651 Series ◆ ● 采用手臂驱动方式使旋转半径较小 G4.5 SR9143 Series ◆ ● 采用伸缩式结构(应对Z轴比较短的状态) SR9183 Series ◆ ● 采用支柱式结构(应对Z轴比较长的状态) SR8651 Series ◆ ● 采用手臂驱动方式使旋转半径较小 G2 SR9143 Series ◆ ● 采用伸缩式结构(应对Z轴比较短的状态) SR9148 Series ● 采用伸缩式结构(应对Z轴比较短的状态) SR9183 Series ◆ ● 采用支柱式结构(应对Z轴比较长的状态) SR8651 Series ◆ ● 采用手臂驱动方式使旋转半径较小 FO PLP
(510mm×515mm)
(600mm×600mm)SR9148 Series ● EFEM用 SR9183 Series ● 可用于EFEM(应对多层设备)
- 其它产品
产品搜索
品牌专区

联系我们
联系人:
Jason电话:
13538656018- (86) 769-22111234
传真:
(86) 769-2211-5678邮箱:
sales@sankyoservo.cn-
